Carrito
Español MX
MXN $
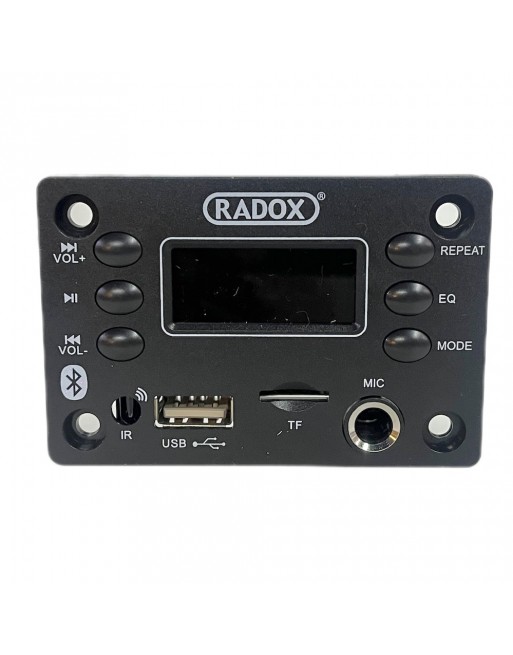
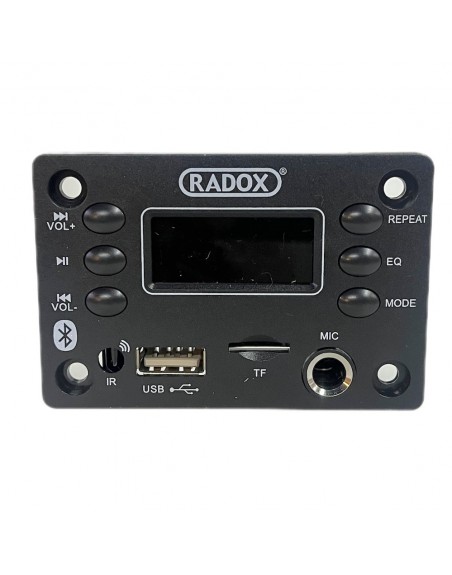
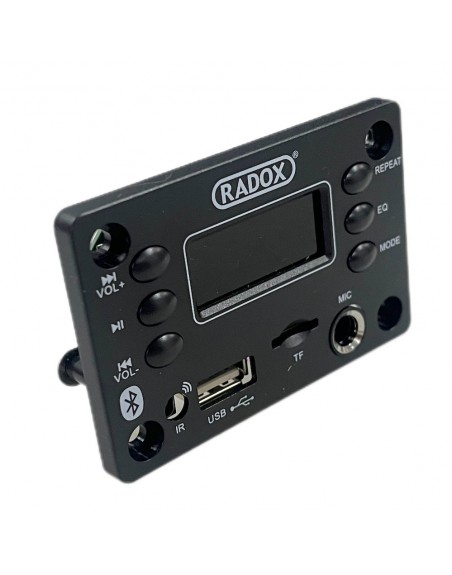
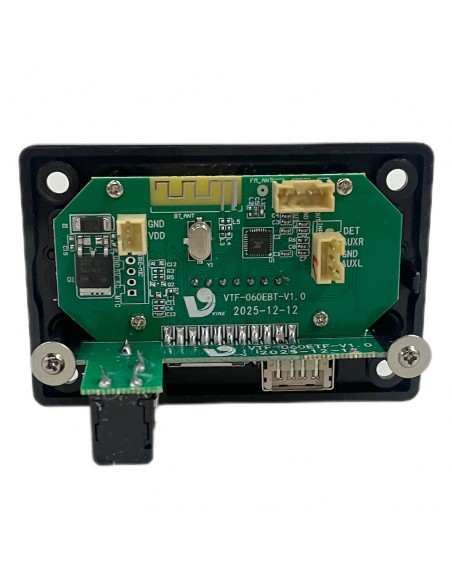
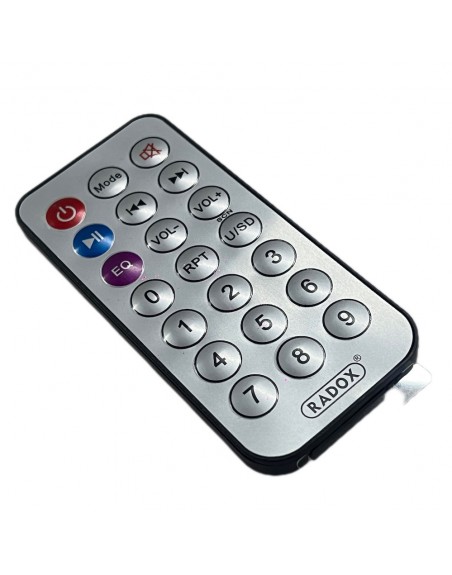
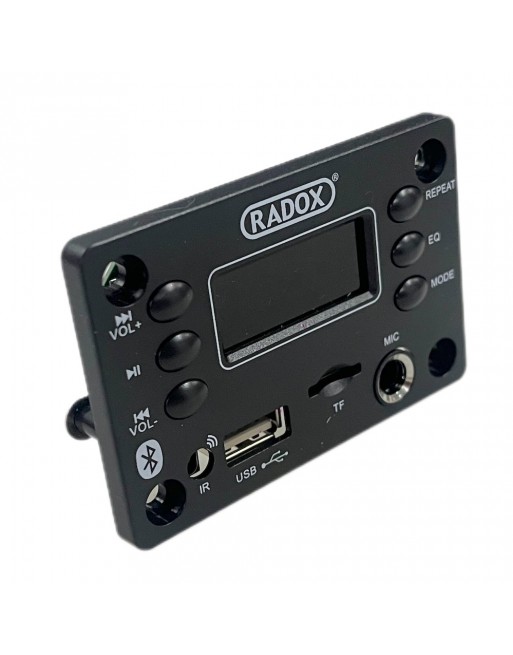
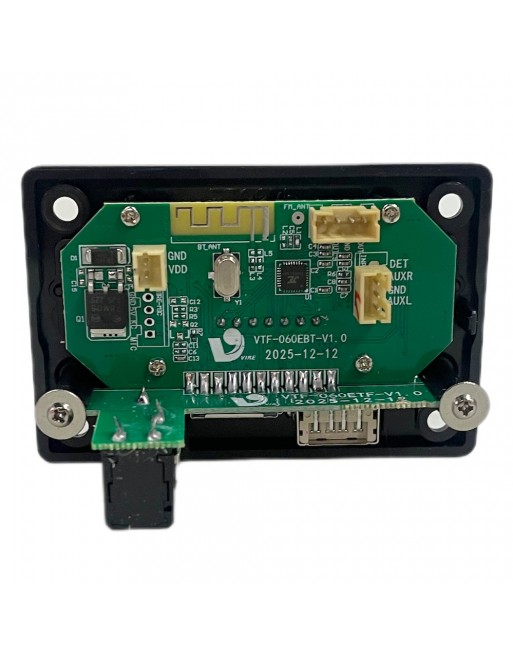
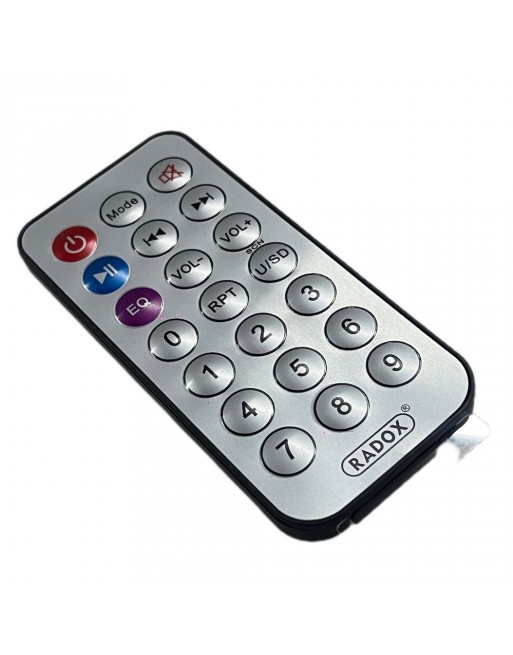
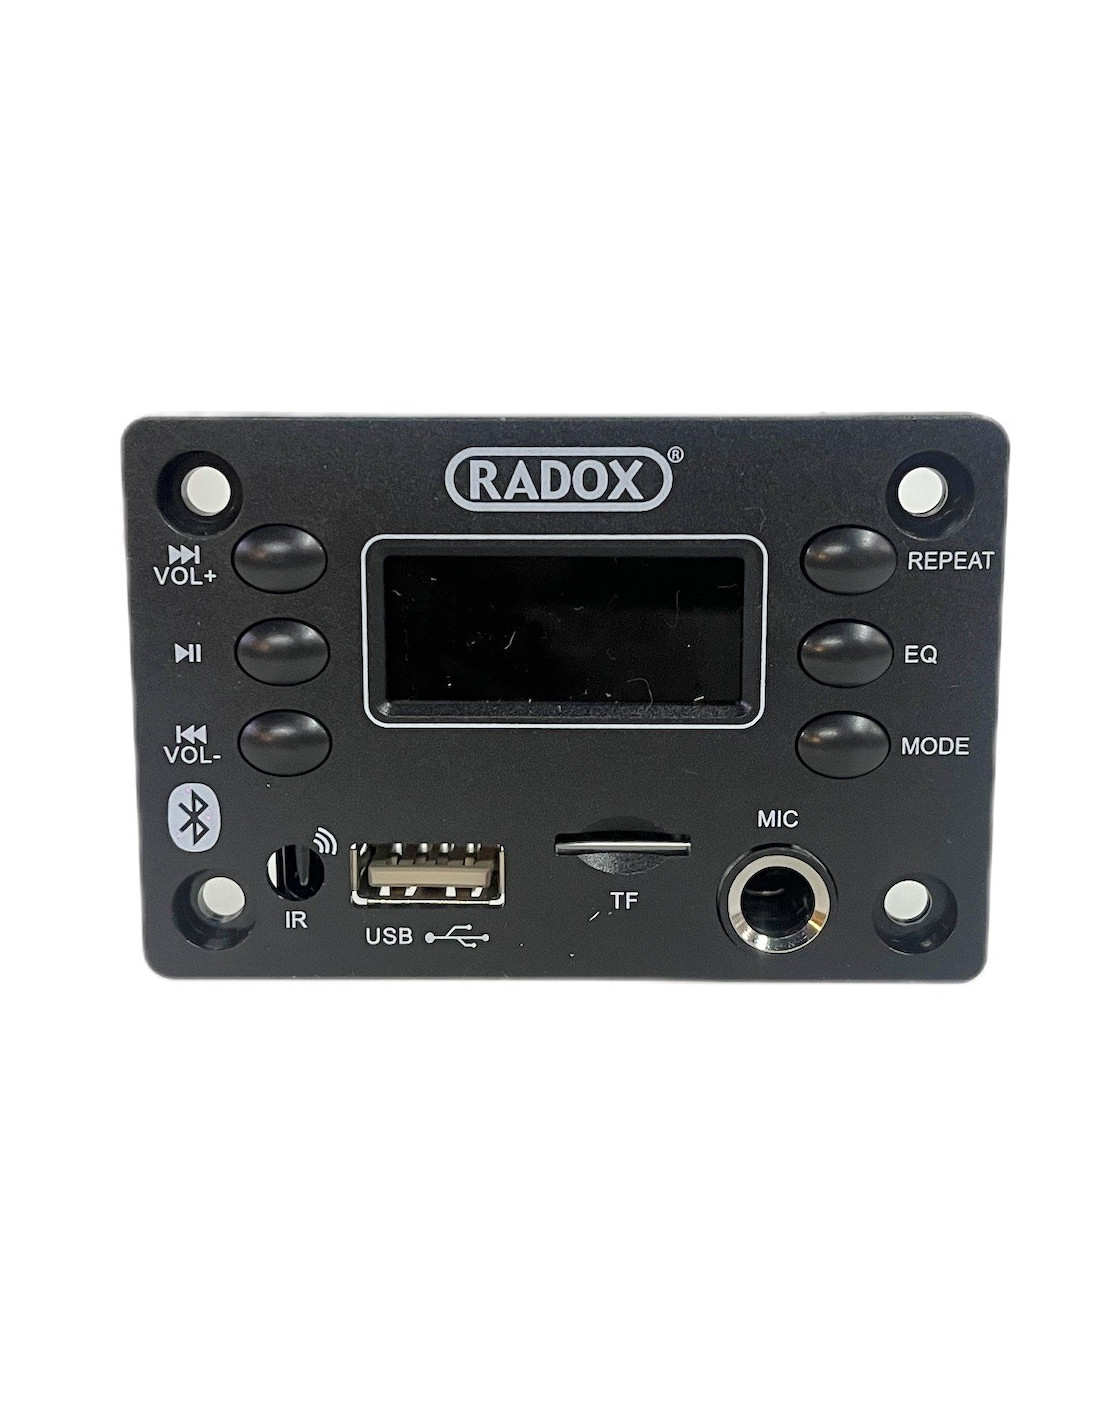
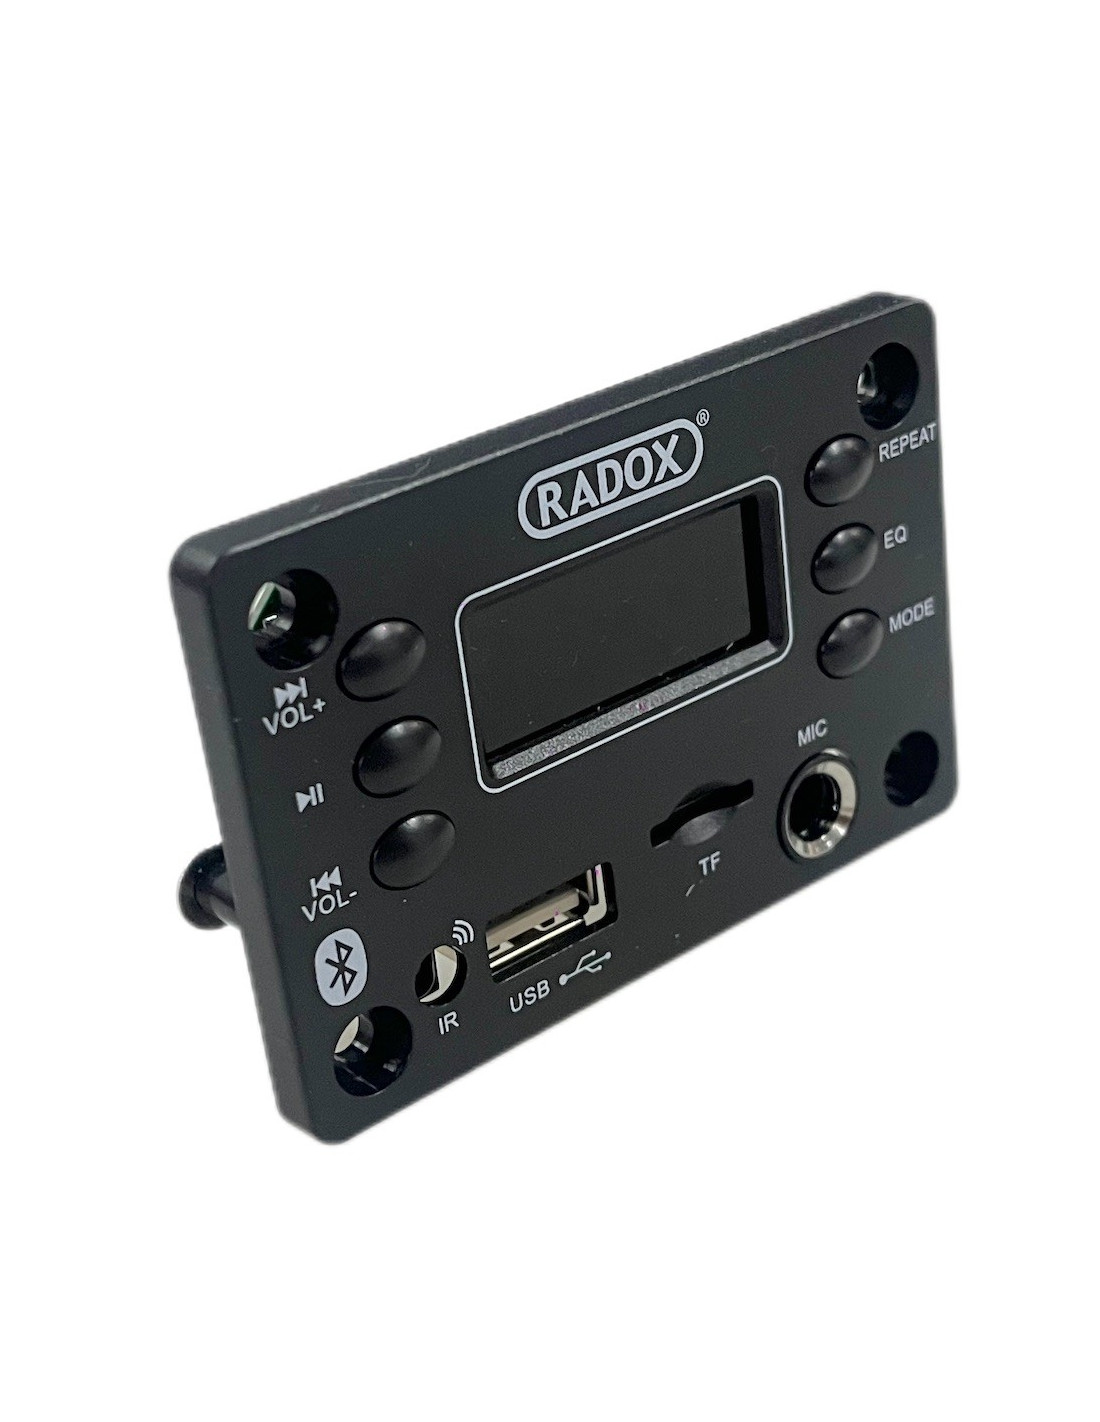
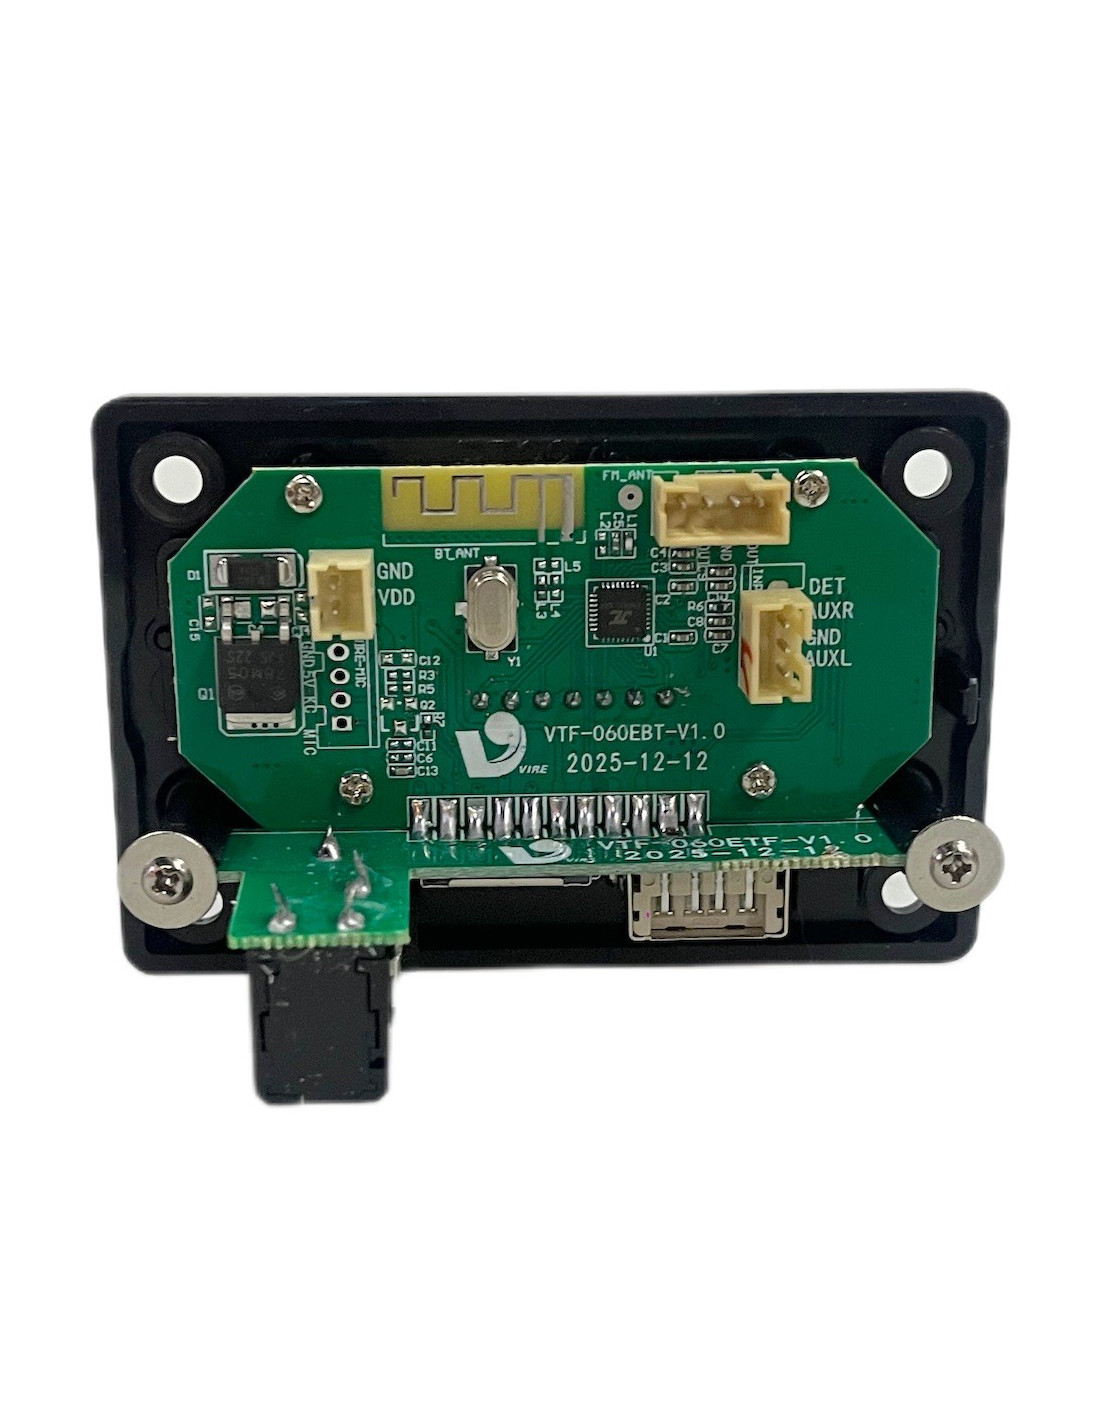
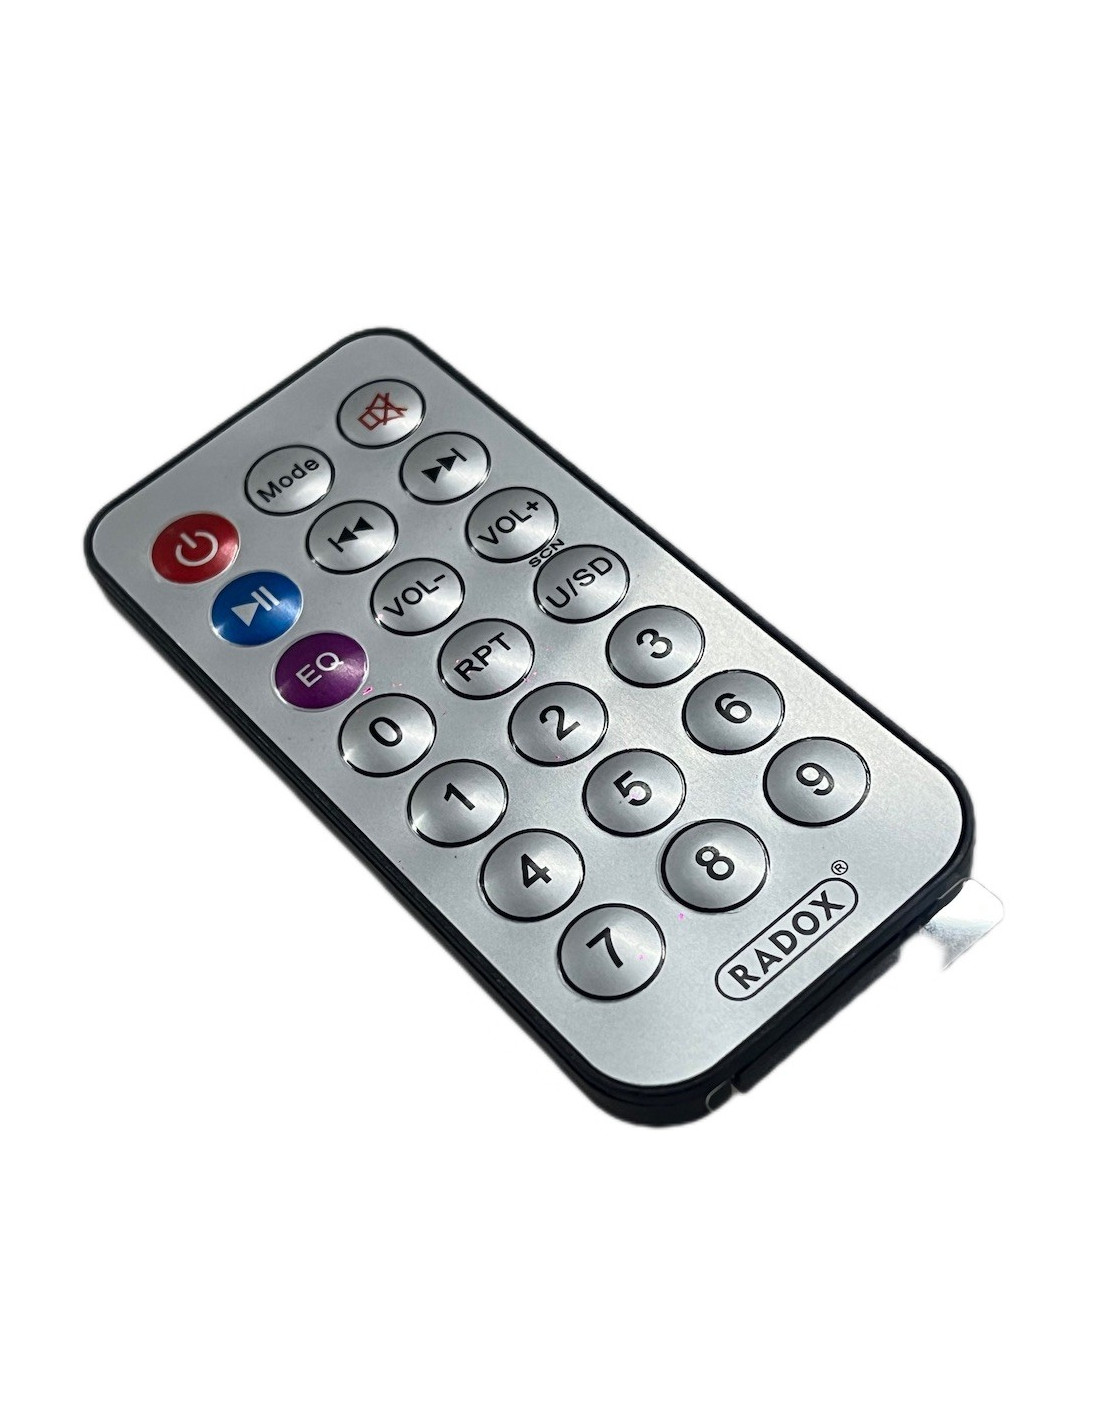
Modulo reproductor de audio mp3 y bluetooth
Últimas piezas!
$159
$177
-10%
Alimentacion 5v / 12v 500ma
frecuenci Bluetooth 2.4 Ghz
medidas : 7,5 x 5 x 3,5cm
peso: 30g
16 otros productos de la misma categoría:
$50
$55
40 Cables Dupont Macho a Macho, ideales para prácticas y proyectos con Protoboard, PIC, Arduino, Raspberry, Beaglebone.
Longitud: 25 cm
Tipo de conector: HEMBRA – HEMBRA
Cantidad: 40
Peso: 41.0 g
$112
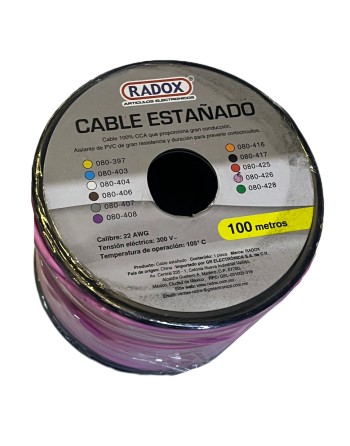
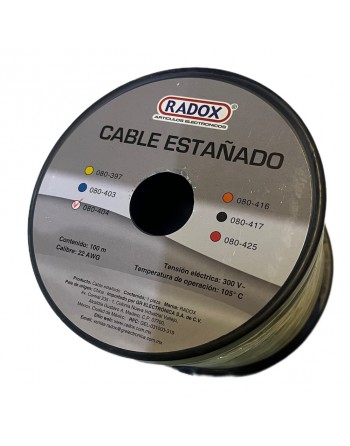
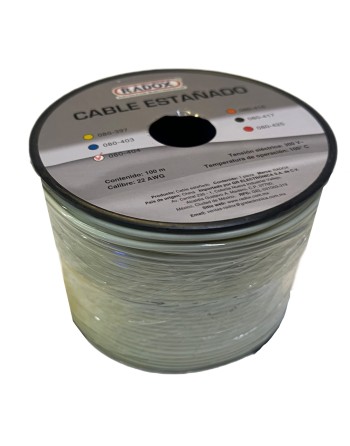
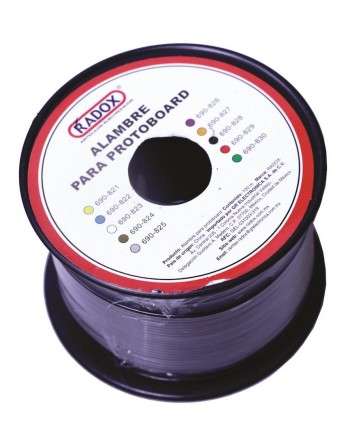
Carrete De 100m
Cable Estañado
calibre 22
$120
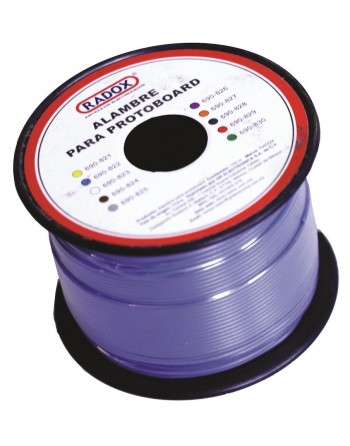
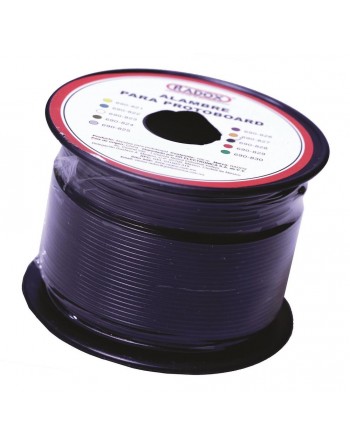
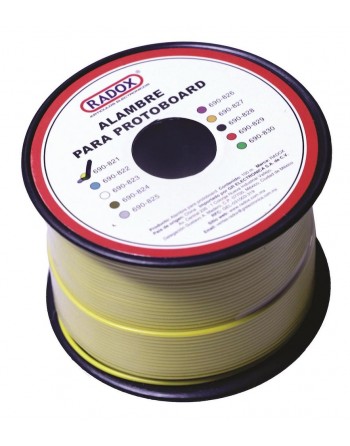
Carrete De 100m
De Alambre Amarillo
Para Protoboard
Estañado
$170
$189
Alimentación 12V = 500mA
Frecuencia bluetooth 2,4 GHz
Medidas 7.5 x 5 x 4 cm
Peso 40 g
Control remoto 3 V
$77
$85
ESPECIFICACIONES:
alimentacion 5v 240ma
capacidad de carga 125/250v 10a
28/30v 10a
medidas 7,5 x 5,5 x 2 cm
peso 54g
$95
Transceiver RF de 2.4GHz,
comunicación digital por SPI.
Ideal para comunicar proyectos de forma inalámbrica.
Posee una Antena externa
le permite tener un rango de hasta 1km.
$112
Carrete De 100m
Cable Estañado
calibre 22
$18
$20
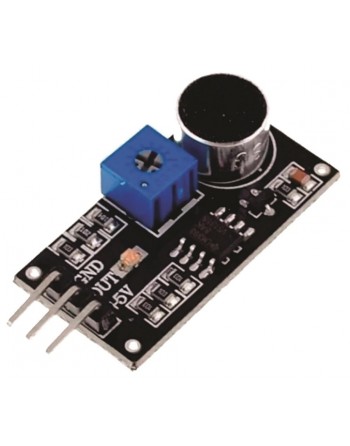
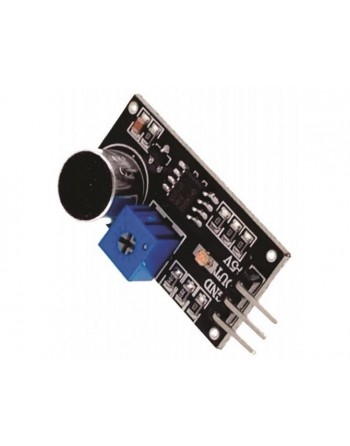
Modulo Sensor De Sonido O Ruido Arduino Con Microfono
alimentacion 4 - 6 v
medidas: 3,2 x 1,7 x 0,7 cm
peso 4 g
$120
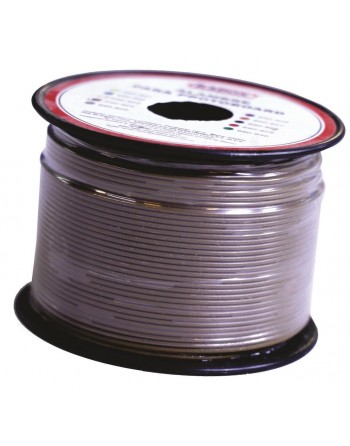
Carrete De 100m
De Alambre Amarillo
Para Protoboard
Estañado
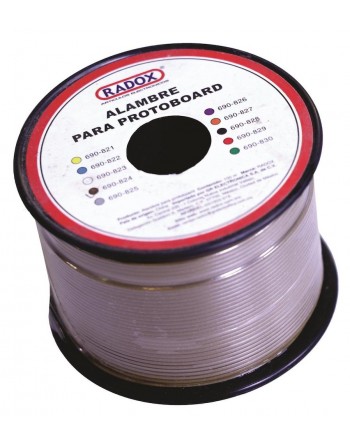
$120
Carrete De 100m
De Alambre Cafe
Para Protoboard
Estañado
$113
$126
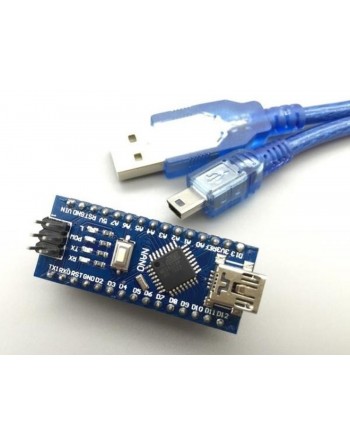
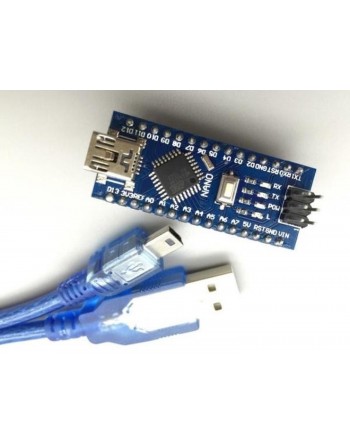
Arduino Nano Con Microcontrolador
Incluye Cable Usb
Alimentacion 6-20 V
Memoria Flash 32Kb Sram 2Kb Eeprom 1Kb Medidas 4.4 X 1.8 X 1.4Cm
Peso 20 G
$112
Carrete De 100m
Cable Estañado
calibre 22
$30
$33
Producto diseñado para uso en proyectos escolares de Gran Calidad.
ESPECIFICACIONES TÉCNICAS
* La instalación de 3mm orificios de los tornillos
* Voltaje de funcionamiento: 5V
* Tiene una salida analógica
* Permite ajustar un nivel de umbral de salida
* Usa el Micrófono Gao Gan grado, de alta sensibilidad.
* Tiene un indicador LED de encendido
* Tiene un...
$120
Carrete De 100m
De Alambre Amarillo
Para Protoboard
Estañado
$23
$25
Este módulo joystick le permite dirigir su proyecto
(como un carro por control remoto) a cualquier dirección que desee,
Su funcionamiento está basado en el movimiento en dos dimensiones de una palanca
(eje “X” y “Y”),
este movimiento es capturado por dos potenciómetros (uno para cada movimiento).